作者:岳博,在香港中文大学(深圳)在读博士
青稞社区为科研人员提供成果宣传支持,如有优秀研究成果分享推广,欢迎投稿联系:aiFreeCode
谈到具身智能,我们很容易想到更强的视觉语言模型、更多的机器人数据,以及更好的控制策略。但有一个问题往往被放在了训练之外:如果机器人的身体本身不适合任务,再聪明的“大脑”能走多远?
关节能转到哪里、手臂能伸多远、电机能输出多大力矩,这些硬件条件会直接影响机器人能够学会什么。增加数据可以帮助策略更好地利用身体,却不会凭空增加一个缺失的自由度。
论文 《Embracing Evolution: A Call for Body-Control Co-Design in Embodied Humanoid Robot》 将注意力转向了这个问题:机器人不仅要学习如何行动,它的身体也应进入持续优化的闭环。该论文已被 NeurIPS 2026 Position Paper Track 接收。
论文作者:Guiliang Liu、Bo Yue、Yi Jin Kim、Kui Jia
论文链接:https://arxiv.org/abs/2510.03081
作为一篇立场论文,本文围绕“身体与控制协同设计”(Body-Control Co-Design)提出研究主张、可行路线和开放问题。它希望推动的转变是:把“机器人应该长什么样”也变成一个由任务表现来回答的问题。
01 身体,不只是承载模型的外壳
在许多机器人学习研究中,工作流程通常是先确定硬件平台,再让算法学习如何控制它。关节配置、肢体尺寸和执行器能力被视为既定条件,研究者主要优化感知、规划与动作策略。
这一分工便于在固定平台上积累数据、复用成果,却也留下了一个盲区:当任务表现遇到瓶颈时,问题究竟出在策略没有学好,还是身体设计限制了策略的发挥?
论文给出的例子很直观:改变大腿长度,会同时影响机器人的质量分布、质心、运动学和动力学。它不是把模型里的某个数字改大就结束了,而是改变了整台机器人与环境交互的方式。
同样,更灵巧的上肢可能需要更多关节与执行器,但增加的重量又可能影响平衡和移动。面向装配的机器人与面向巡逻的机器人,对灵巧性、移动能力和稳定性的侧重也不同。
因此,硬件进化的目标不是把所有配置都“拉满”,而是在任务需求和资源约束之间找到更合适的身体。 这也是具身智能中“具身”二字的具体含义:身体参与决定智能如何表现出来。
论文借用了运动员训练的类比。训练既会提升动作技巧,也会改变身体状态;不同项目对力量、灵活性和体型的要求也不同。对于机器人,相应的研究问题便是:能否让动作学习与本体设计互相提供反馈,共同迭代?
02 让身体与控制进入同一个优化闭环
这就是论文倡导的 co-design。其目标可以用一句话概括:
在成本等约束下,寻找任务表现更好的“身体 + 控制策略”组合。
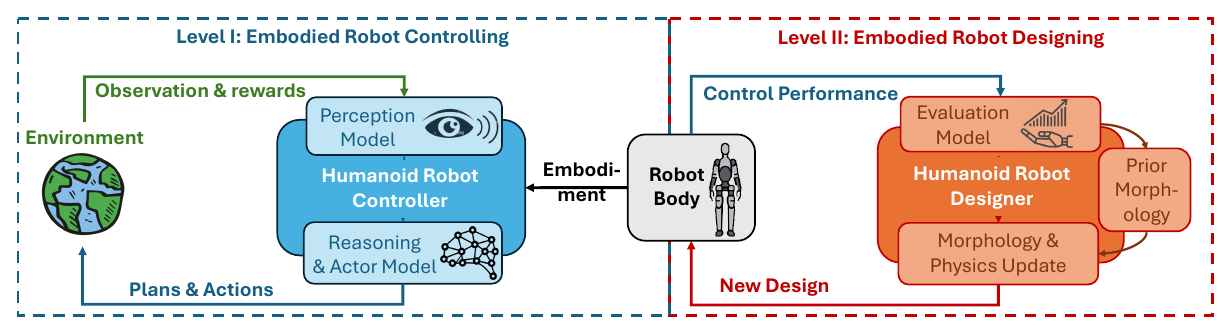
图 1|论文中的协同设计框架。左侧学习如何控制当前身体,右侧根据任务表现更新身体设计;新的身体再进入下一轮控制学习。来源:原论文 Figure 1。
这个过程包含两层相互关联的优化。内层给定一个身体,学习如何行动;外层根据学到的表现,比较和调整身体。 修改后的身体再进入控制训练,由此形成“设计—学习—评估—更新”的循环。
为什么不能只比较两套硬件,再给它们套上同一个控制器?因为身体变了,适合它的动作策略也可能改变。一个控制器用不好新的关节配置,并不意味着这个设计没有潜力。真正需要比较的是身体与适配策略的组合。
从搜索空间看,这让算法有机会找到固定本体时无法访问的设计与策略组合。不过,更多选择也意味着更多训练和评估开销。更大的设计空间提供的是改进机会,实际收益仍需在有限预算和真实任务中验证。
03 从一张图,看懂本体如何“进化”
将这个思路展开,下面的框架图把身体设计如何进入学习流程串联了起来。
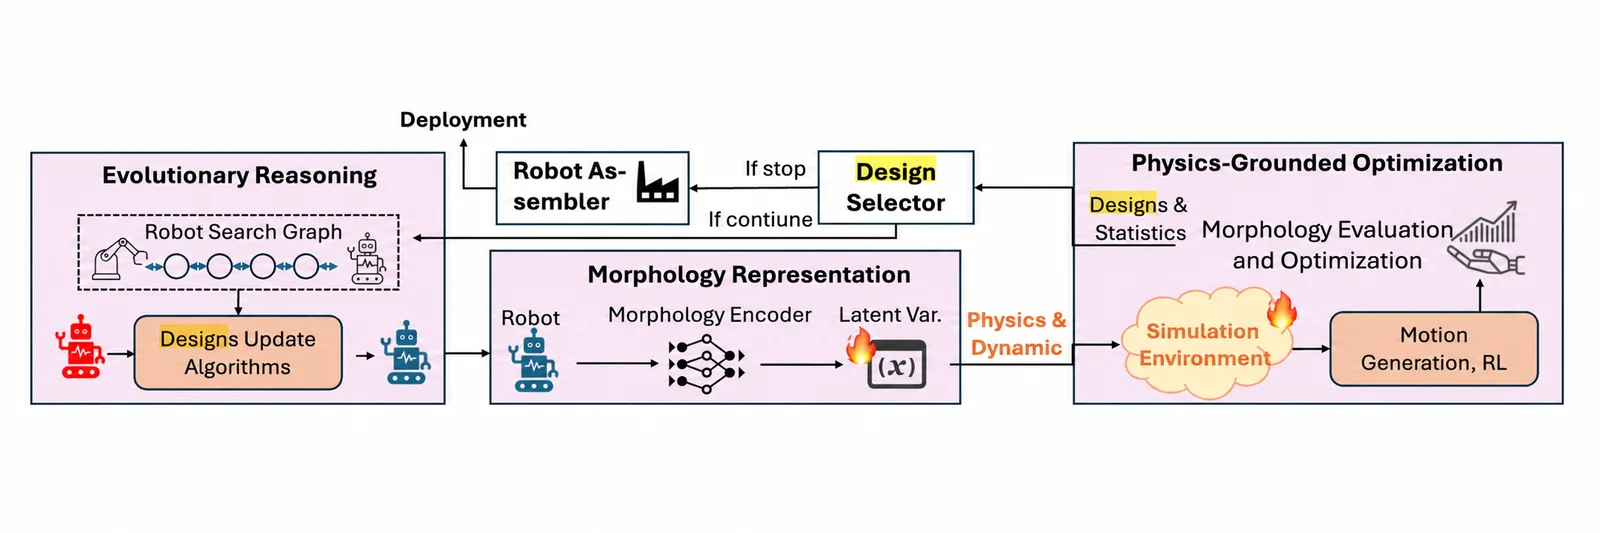
图 2|本体进化闭环的框架示意:提出设计、表达形态、训练与评估,再决定继续搜索或进入制造部署。
第一步,提出候选身体。 左侧的 Evolutionary Reasoning 对应设计探索:在允许的结构与参数范围内,提出下一轮候选方案。可以调整哪些部件、变化幅度多大,都需要由任务和工程约束来限定。
第二步,让算法读懂身体。 中间的 Morphology Representation 将结构信息转成模型可以处理的表示。肢体长度、关节配置与执行器能力,不能只是图纸上的标注,还需要成为比较和更新设计的依据。如何得到有效的形态表示,正是论文提出的开放问题之一。
第三步,用物理交互检验设计。 右侧的 Physics-Grounded Optimization 将候选身体放进仿真,训练控制策略,再用任务表现评估形态。一个设计是否合适,要看它如何行动、如何接触环境,以及能否完成目标。
第四步,把结果反馈给下一轮设计。 Design Selector 根据候选方案及评估统计决定继续迭代,或者选定设计。图中的 Robot Assembler 则连接后续的制造、装配与部署。
这张图最关键的地方,是上方那条反馈回路:学习结果不只更新控制模型,也能反过来指导下一代身体。
04 为什么难?论文提出三条推进路线
把身体纳入优化,难度会明显增加。人形机器人涉及上肢、下肢、关节、电机和传感器,多种参数相互耦合;如果每次设计变化都要重新训练、制造和测试,成本很快就会变得难以承受。论文从三个方面讨论了推进路径。
首先,让搜索更有方向,并从有限的硬件变化开始。
整机结构自由变化,会形成庞大的搜索空间。一个更可行的起点是限定关键模块,例如只探索腿部尺寸、部分电机配置或关节参数,并为它们设置合理范围。论文还提出,可以借鉴强化学习中的探索方法,利用已有评估结果和不确定性,引导下一轮设计选择。这意味着,本体进化可以从现有平台上少数可调整的部件起步。研究者需要回答的是:在相同约束下,哪一类变化最值得投入下一轮训练与验证?
其次,在仿真中筛选候选,再跨越 Sim2Real 的鸿沟。
仿真可以减少逐一制造候选硬件的开销,让结构变化和控制训练先在数字环境中进行。但仿真中的好设计,到了真实世界未必仍然有效。接触、摩擦、材料特性以及执行器行为的误差,都可能影响判断。
因此,论文将域随机化、域适应和更高保真的仿真列为重要方向,也讨论了世界模型的潜力。仿真承担筛选与学习的工作,真实硬件验证则决定这些设计能否真正落地。
最后,用多个任务共同评价一个身体。
一种形态走得更快,不代表它也更擅长搬运和操作。面向通用人形机器人,设计评价需要覆盖一组目标,而不能只围绕单项成绩优化。
论文提出使用目标条件策略:让策略根据不同目标选择动作,训练时从目标集合中采样任务,再评价候选身体是否支持多种能力。
05 真正落地,还要让硬件迭代跟得上
从硬件本体的角度看,论文最后的开放问题尤其值得关注:即使算法找到了一个更好的仿真形态,我们能否以可接受的成本把它造出来、测清楚?
机器人模型文件与可制造的硬件方案之间,还有不少工作。几何、关节和惯性描述之外,执行器供电、控制接口、传感器连接与布线,也必须在设计中得到落实。修改仿真参数,还只是硬件迭代的一部分。
因此,论文把模块化执行器、可调肢体、快速原型制造和标准化接口列为长期方向。例如,可替换的手部、可调整的柔顺性、可移动的传感器,以及可改变的质量分布,都可能让研究者无需重造整台机器人,就能验证有限范围内的设计变化。
另一个关键问题是评价标准。除了任务成功率,还应考虑能耗、硬件成本、控制策略重训练成本、鲁棒性和跨任务能力。否则,一个仿真分数更高、却制造昂贵或难以可靠控制的身体,很难成为有价值的进化结果。
这也要求机器学习、机器人控制与机械制造之间形成更紧密的反馈:算法提出候选,工程约束界定可行范围,实验结果再共同指导下一轮设计。
已有 co-design 工作探索了四足、模块化机器人以及部分人形任务。本文希望进一步推动的,是面向复杂、多任务人形机器人的系统研究。
当我们继续提升机器人的感知、推理和控制能力时,也可以把问题再向前推进一步:除了“如何让这副身体学得更好”,还应研究“怎样的身体更适合任务,也更有利于技能学习”。
具身智能的下一步,或许也藏在关节、肢体、执行器,以及它们与控制策略共同进化的过程中。
阅读 -- 次
讨论
0 条评论登录后即可参与讨论、向作者提问
登录 / 注册