近年来,机器人学习主要依赖模仿学习:用大量专家示范数据训练策略。但换个任务、变个环境,往往就要重新采集数据、重新训练——成本高,扩展性也差。
更麻烦的是,机器人基础模型在物体位置或任务指令变化时,性能会明显下降;想要进一步改进,又需要大量遥操作数据做后训练。

那么问题来了:能不能让具身智能体像人一样,在交互中自己发现"该学什么、该怎么改",让每一次尝试都变成更有效的训练信号?
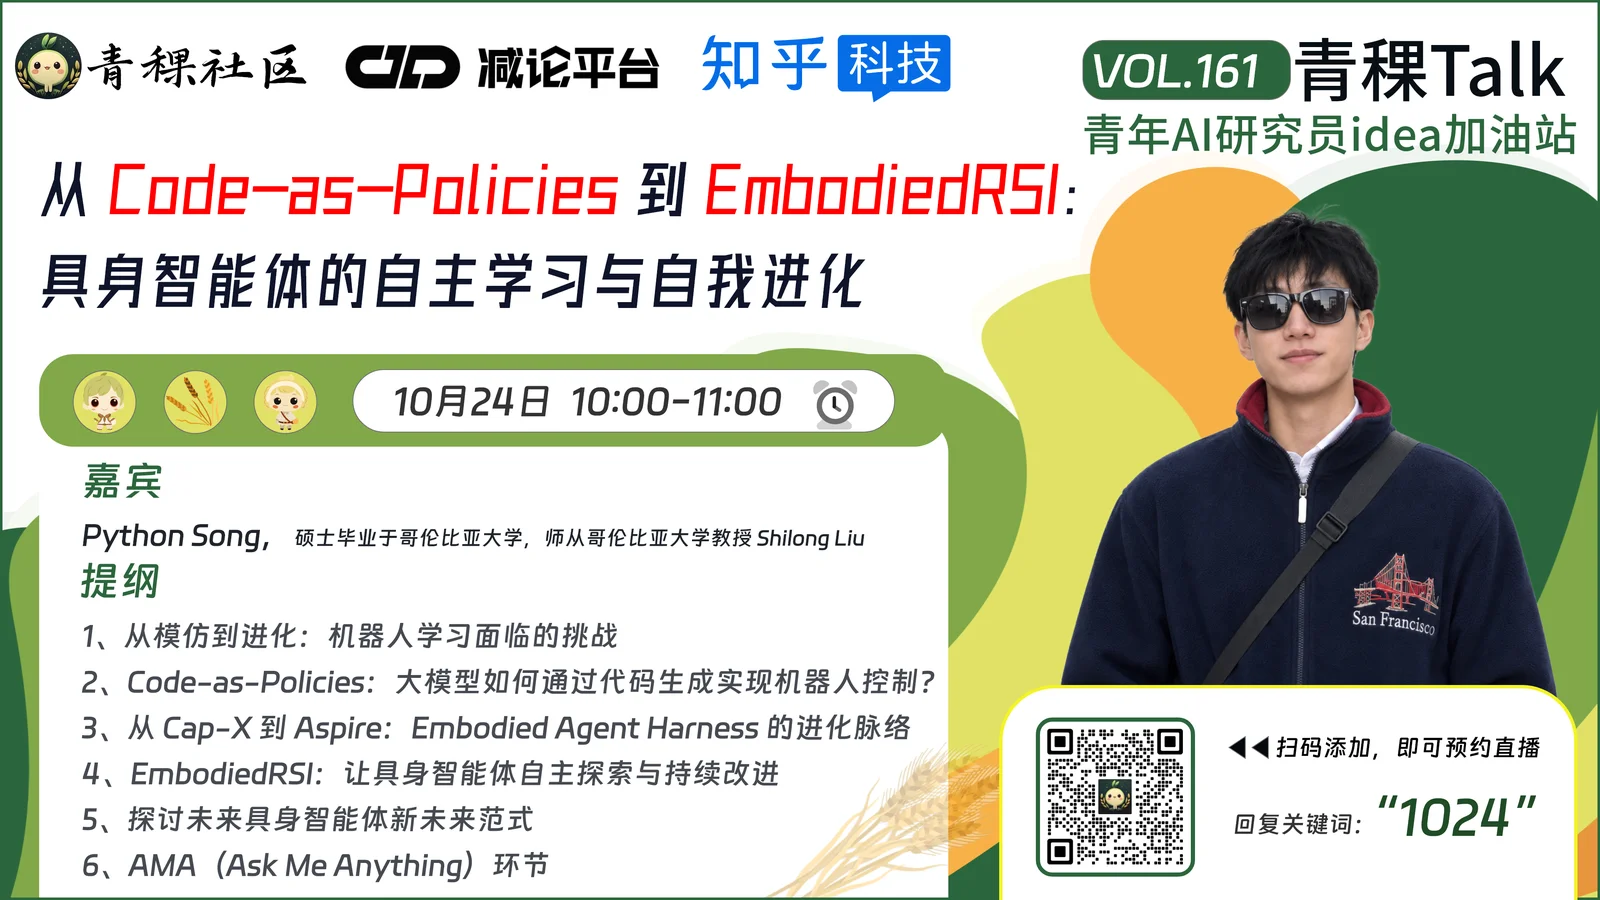
10月24日(周六)上午10:00,青稞Talk 第161期,青稞社区邀请到 EmbodiedRSI 一作 Python Song,分享《从 Code-as-Policies 到 EmbodiedRSI:具身智能体的自主学习与自我进化》。
本次分享将从 Code-as-Policies 出发,介绍大语言模型如何通过代码生成实现机器人控制,并回顾 Cap-X、Harness VLA、Aspire 等代表性工作,梳理 Embodied Agent Harness 从代码生成到自主进化的发展脉络。
其中:

CaP-X 系统研究了 Code-as-Policy 智能体:在 CaP-Gym 环境中通过合成、执行程序来控制机器人。CaP-Bench 发现,模型表现高度依赖人工设计的抽象,但通过多轮交互、结构化执行反馈、视觉差分、自动技能合成等 agentic test-time computation,可以显著提升鲁棒性。
论文:https://arxiv.org/abs/2603.22435

Harness VLA 把"harness"用在冻结的 VLA 上:通过规划器语义重接地、分阶段调用 VLA、解析原语与任务记忆,把冻住的 VLA 变成可靠的操控原语。
论文:https://arxiv.org/abs/2607.08448

Aspire 进一步让系统自主编写、精炼机器人控制程序,把验证过的经验沉淀成可复用的技能库,并用进化式搜索持续探索新任务。
论文:https://arxiv.org/abs/2607.00272
在此基础上,本次Talk 也将介绍 EmbodiedRSI:让 Embodied Agent Harness 自主决定"接下来试什么、往哪个方向更新",让每次交互都能更有效指导后续改进。

具体来说,EmbodiedRSI 用快慢双系统维护相互竞争的代码与技能假设(Hypothesis Graph),用"信息价值"来选择最能区分这些假设的物理实验(Value-of-Information Experiment Selection),实验结果再驱动代码与技能的协同进化(Code-Skill Co-Evolution);慢系统还会构建分层记忆,按对快系统后续改进的价值筛选有效经验。
在 RoboCasa365 上,EmbodiedRSI 达到 77.0% 的整体成功率,Composite-Unseen 场景 71.3%,最佳基线为 40.1%;在 LIBERO-Pro 上整体成功率达到 86.8%;还能零样本迁移到真实机器人,在多任务上达到 71.3% 的成功率。
论文:EmbodiedRSI: Active Continual Robot Learning Through Hypothesis-Guided Co-Evolution
链接:https://arxiv.org/abs/2610.10498
嘉宾介绍
Python Song,硕士毕业于哥伦比亚大学,人工智能领域青年研究者,师从哥伦比亚大学教授 Shilong Liu。以第一作者身份发表多篇学术论文,研究成果被 IEEE RA-L、EMNLP、CVPR、AACL 等国际顶级期刊及会议录用,担任多个顶会审稿人,获 ICML 审稿人银牌。主要研究方向涵盖机器人学习、大语言模型及 AI 驱动的科学发现。近期在 AI for Mathematics 领域取得突破性进展,打破著名三色毕达哥拉斯三元组问题世界纪录。
分享内容
从 Code-as-Policies 到 EmbodiedRSI:具身智能体的自主学习与自我进化
1、从模仿到进化:机器人学习面临的挑战
2、Code-as-Policies:大模型如何通过代码生成实现机器人控制?
3、从 Cap-X 到 Aspire:Embodied Agent Harness 的进化脉络
4、EmbodiedRSI:让具身智能体自主探索与持续改进
5、探讨未来具身智能体的新范式
6、AMA(Ask Me Anything)环节
直播时间
10月24日(周六)10:00 - 11:00
阅读 -- 次
讨论
0 条评论登录后即可参与讨论、向作者提问
登录 / 注册