作者: Baiqiao Yin
https://yyyybq.github.io/blog/phd-blind-man-and-cat/
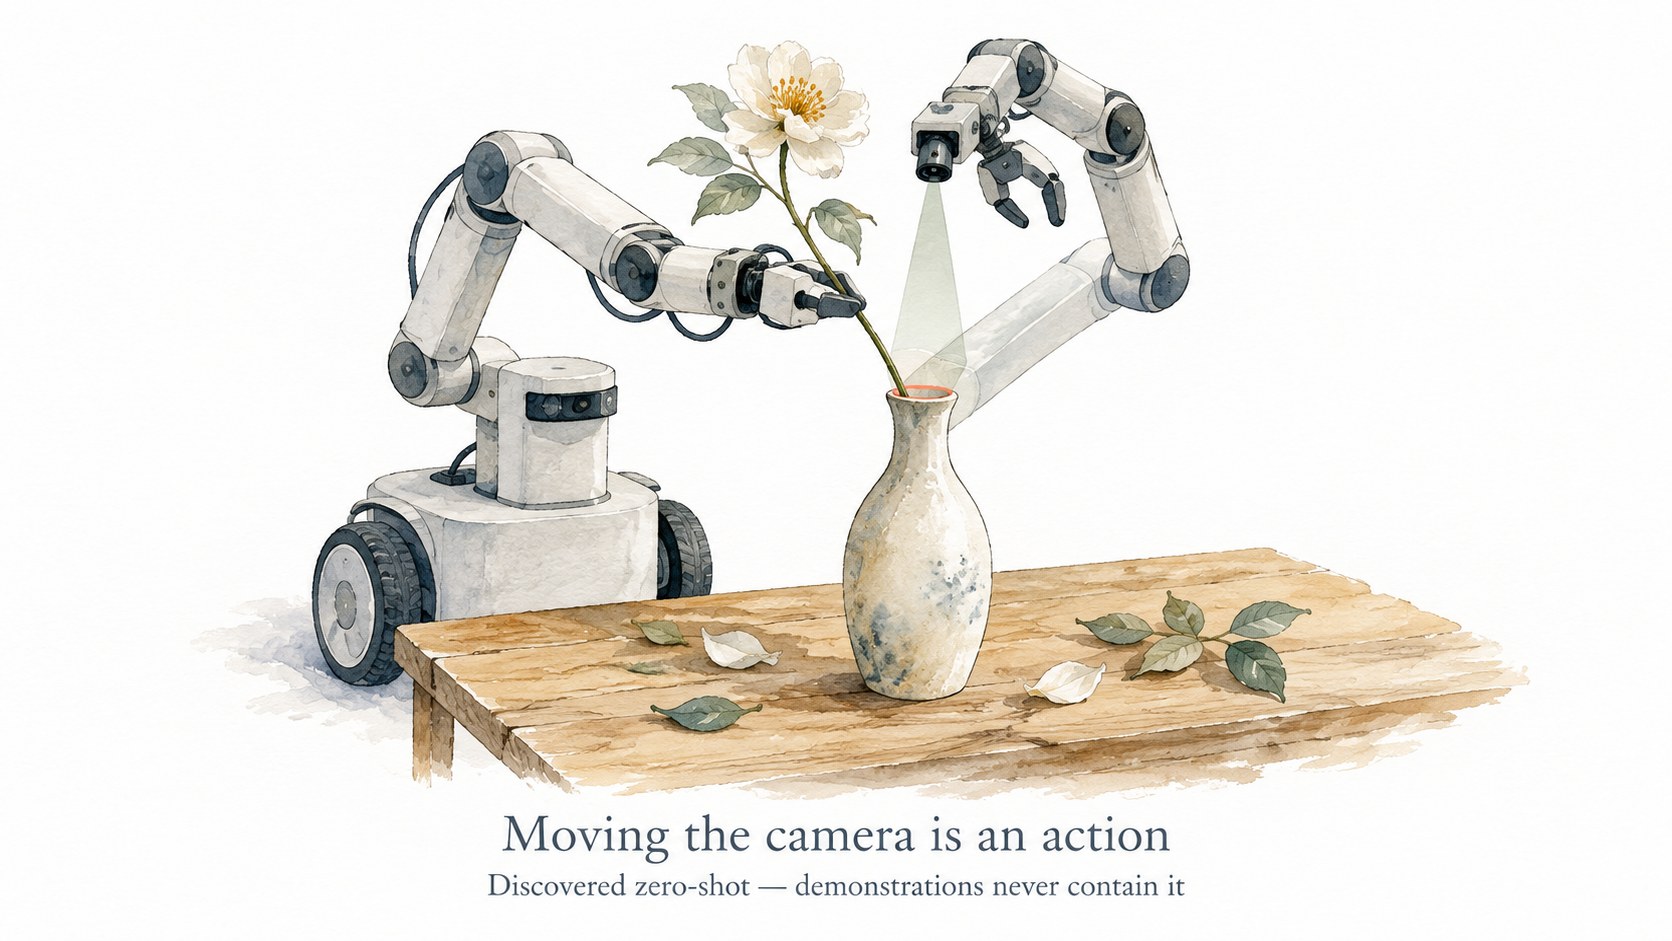
GPT-6 正在操控一台双臂机器人插花。握着花的那只手臂,腕部相机看不见瓶口;于是它把空着的另一只手臂挪过去,让那只手臂的相机对准瓶口,再把花插进去。
没有人教过它这一招。遥操作的示范里几乎没有这种动作:人类示范者用自己的眼睛看场景,很少会为了看清楚去挪一台相机。
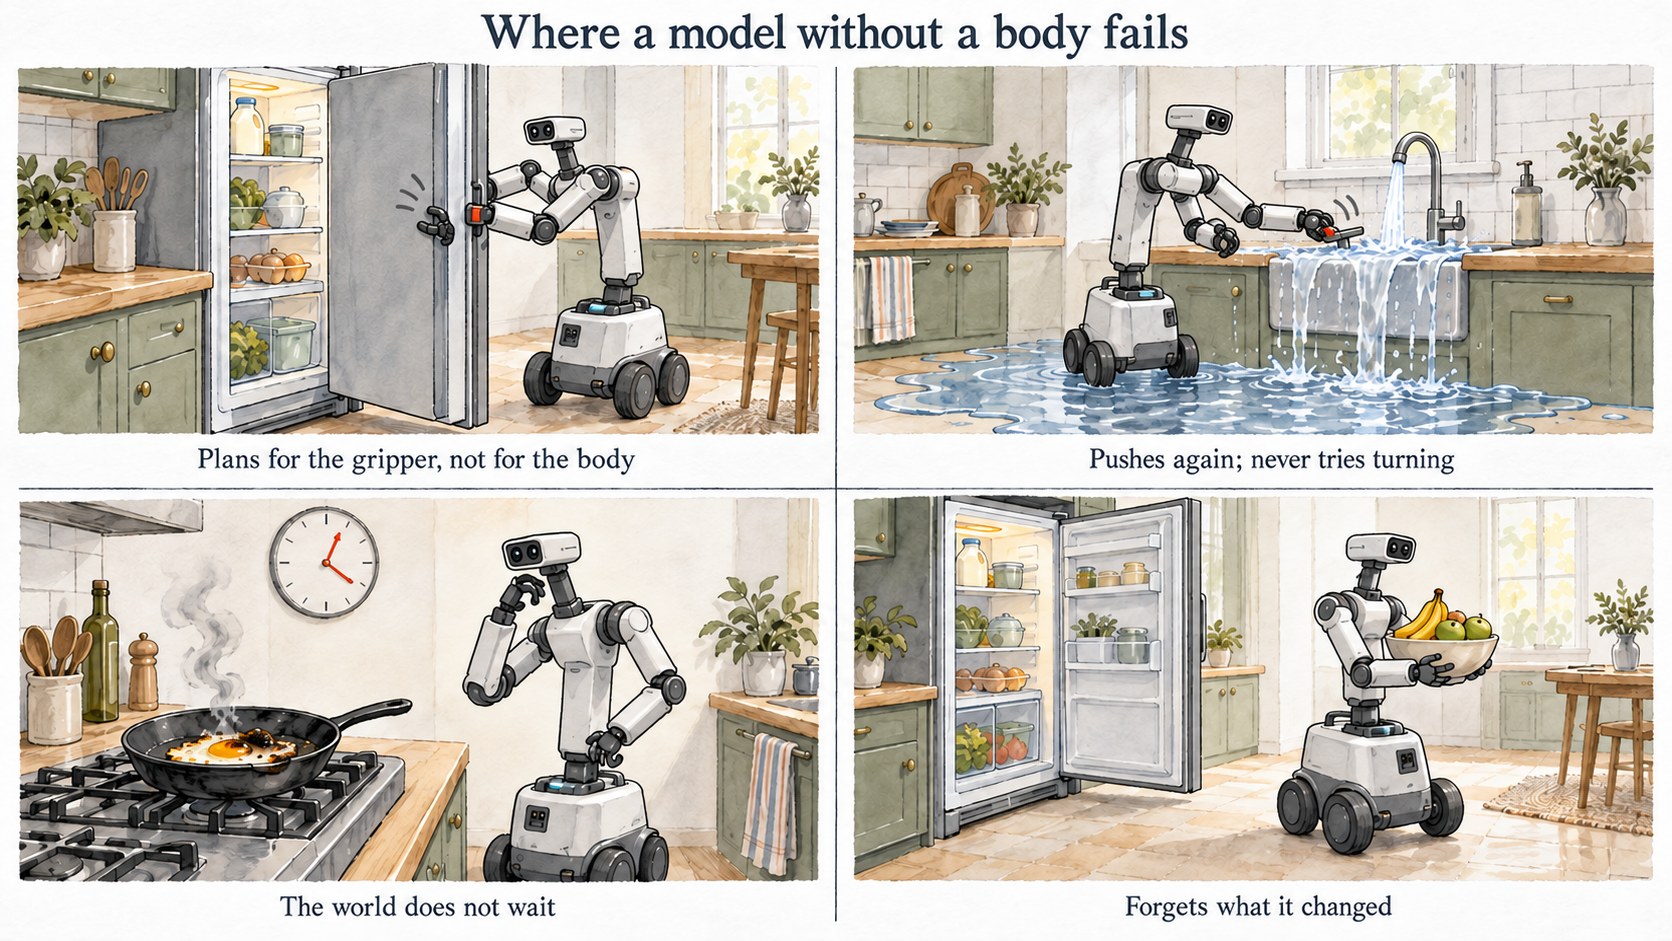
同一个模型,在一个不会暂停的厨房里,把牛奶放进冰箱,转身去搬水果,冰箱门在身后敞了好几分钟。锅里的蛋熟了,它开始不紧不慢地考虑要不要关火;等火真正关掉,蛋已经焦了。
两件事都是真的,而且出于同一个原因。它会的,书里都有;它不会的,书里都没有,只有身体碰过才知道。而它长大的那个世界,从来没有要求它碰过任何东西。
这篇文章想说的就是这一件事。好的表征需要手工设计吗?物理理解只能来自视觉吗?GPT-6 已经把这两个问题变成了过去式,答案都是不需要。值得问的问题在后面:一个智能体会长出什么能力,取决于它的世界要求它什么。那么,什么样的世界,会逼它长出现在缺的那一部分?
不要设计表征,去设计压力。
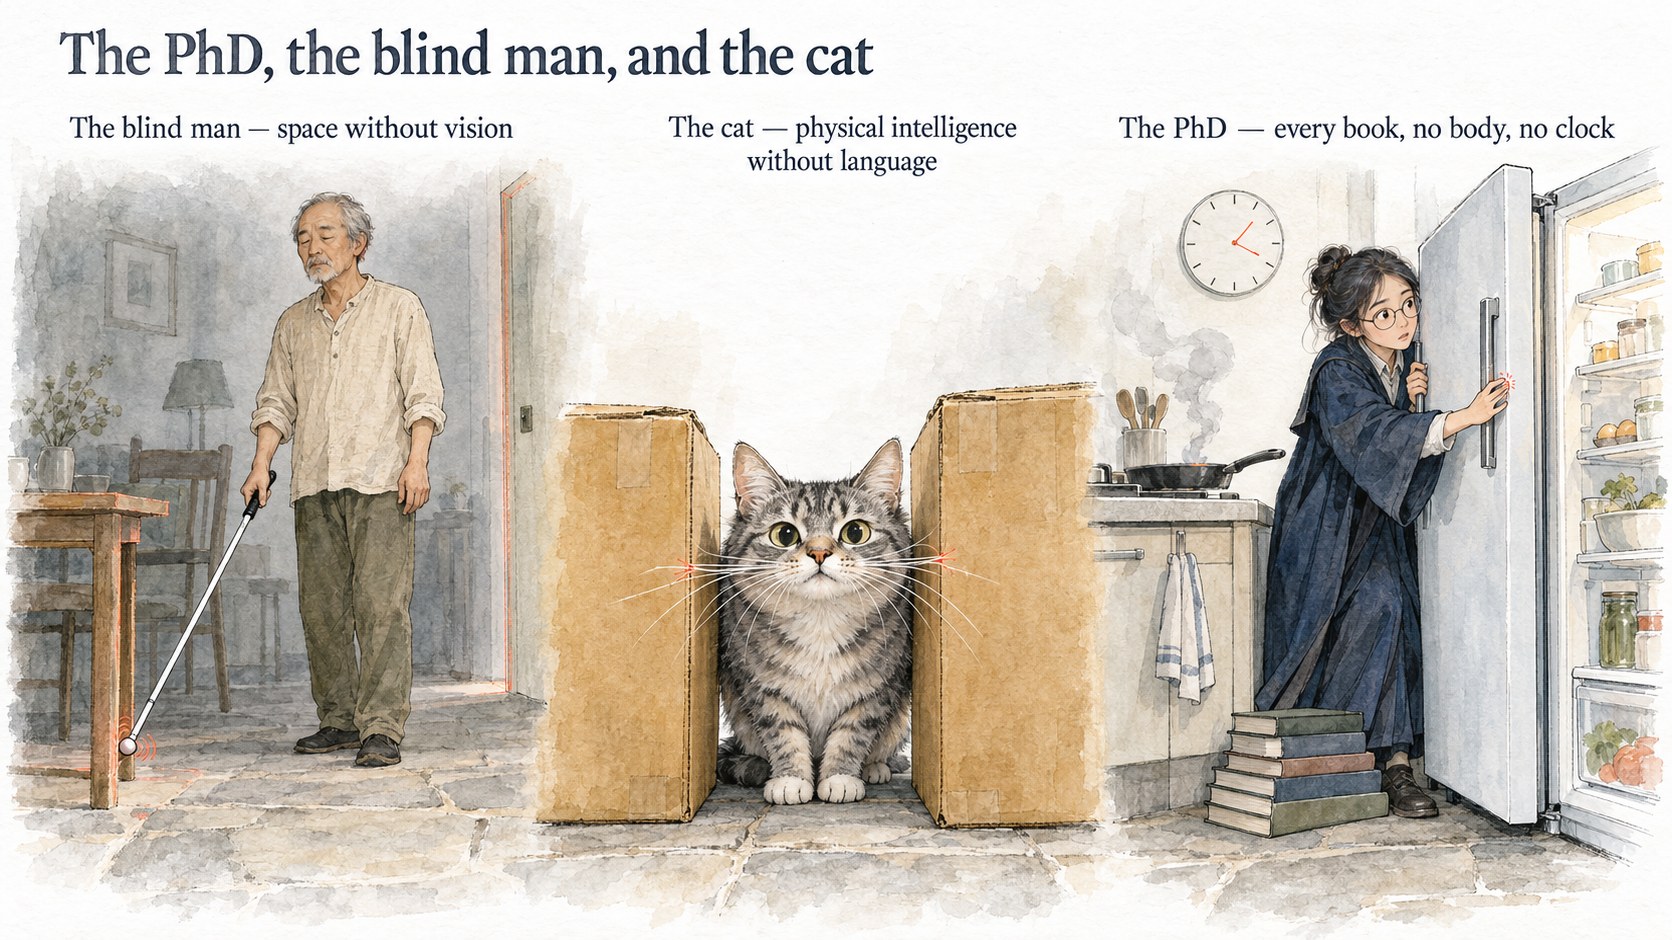
瞎子没有视觉,猫没有语言,但它们都有完整的物理智能。博士读过所有的书、看过所有的视频,缺的是身体,以及一个会推回来的世界。
一、读过所有书的博士
先说它能做到的。一个没有身体、也没有为物理专门设计过表征的通用模型,只要允许它从示范里做上下文学习、给它足够多的尝试机会,就能把一批常用的具身 benchmark 推到接近饱和,还能零样本驱动从单臂、双臂、灵巧手到人形的多种真机。它会从失败中恢复,会用深度和触觉修正动作,会把示范改编到眼前的场景,而不是照搬。
这就是为什么那两个问题已经是过去式。好的表征不需要手工设计:它的内部表征从没有为物理设计过,只是规模和通用目标的副产品。物理理解也不只能来自视觉:先天盲人靠触觉、听觉和运动就能建立空间结构,甚至能推断出从没走过的捷径。真正不可或缺的不是某种模态,而是一种信息结构:连续时间里的状态变化,视点与自身运动,遮挡与持续存在,行动及其后果。这种结构大量地、二手地存在于互联网视频里,存在于人类描述物理世界的海量文字里。博士从书里学会了大半个世界。
但只是大半个。
二、它缺的四样东西
把基础物理智能分成五组:对象性、直觉物理、身体相关的可供性、感知—行动因果性、主动感知;再补上两条:对整个世界的持续状态,以及时间(这七条的出处见文末的注)。拿它们去对照 GPT-6 在厨房和真机上的表现,结果整齐得出奇:
| 能力 | 诊断 | 典型表现 |
|---|---|---|
| 对象性 | 基本有 | 持续存在、身份保持、遮挡关系都能处理 |
| 直觉物理 | 语义有,决策无 | 知道蛋会糊,火却关晚了 |
| 身体相关的可供性 | 缺 | 冰箱门横在自己的手臂前;肘部扫倒桌上的东西 |
| 感知—行动因果性 | 缺 | 水龙头推了又推;把画面里的重叠当成挂上了 |
| 主动感知与探索 | 萌芽 | 被挡住时才挪相机 |
| 整个世界的持续状态 | 缺 | 冰箱门一直开着 |
| 时间 | 缺 | 像在会暂停的世界里推理 |
一句话诊断:它有的,都能从书和视频里二手学到:东西被挡住了还在,蛋会糊,水洒了收不回来。它缺的四样,都只能第一手获得。
它不为自己的身体做计划。去冰箱取东西,它一只手拉着门,基座停的位置恰好让门横在另一只手臂和搁架之间,于是它松开把手去够,门弹回去关上,一切重来。整理桌面时手里拿着书,胳膊肘把显示器推歪,把别的东西扫到了地上。在真机上,抓起放下很可靠,需要精确接触的插头插入几乎全部失败。猫知道自己能不能钻过那条缝,它不知道。
它不会用动作去检验假设。遇到一个陌生的水龙头,水已经在流,它推了没能关掉,就继续推、微调角度,而不是想到“也许是要转的”然后试一下;水槽满了,水漫到地上。它也常常分不清看起来完成了和真的完成了:把画面里杯柄和挂钩的重叠当成已经挂上,把手指合拢当成已经抓住。
它不维护整个世界。它只在意手里的东西。世界的其余部分,包括它自己改变过的部分,只有在挡住下一步时才会进入它的考虑。冰箱门开着,它去搬水果了;按最终状态打分,这一局算过,因为结束时门关上了。
它没有时间。它像在一个会暂停的世界里推理,在真机上,一次任务的大部分时间都花在思考上。“蛋快熟了”在它的知识里,却不在它的节奏里。
就连主动视觉也只是萌芽:它只在被挡住的时候才动相机,而不会为了减少不确定性主动去看。被挡住之前,它不会问自己:我现在确定什么,不确定什么,看哪里能把两者分开。
三、不是表征的问题,是生态的问题
这四样缺失不是随机的短板,而是同一样东西的不同侧面:一个内部状态,把自己的身体、自己造成的改变、看不见的东西和正在流逝的时间都算进去;再加上靠行动去检验它的习惯。合在一起,就是一个世界模型。按理说,它应该自然涌现。为什么没有?
先看动物的世界模型是怎么来的。没有人给猫设计世界模型。猫要做的只是吃到东西、跳上桌子、钻过缝隙、躲开危险;但只要眼前看到的不足以决定下一步,它就得从过去压缩出一个内部状态:我在哪,东西在哪,什么被挡住了,刚才发生了什么,现在还有几种可能。分不清“知道”和“不知道”的猫会跳空,会被夹住。在一个部分可观测、持续变化、犯错有代价的世界里,世界模型是同时解决无数个小问题最经济的共同中间解。它不是被设计出来的,是被逼出来的。
把这个道理反过来推,就是这篇文章最核心的一句话:
如果世界会暂停、重试成本很低、示范现成、判官只看最终结果,那么一个不持续照看世界的策略,也可能拿到高分。
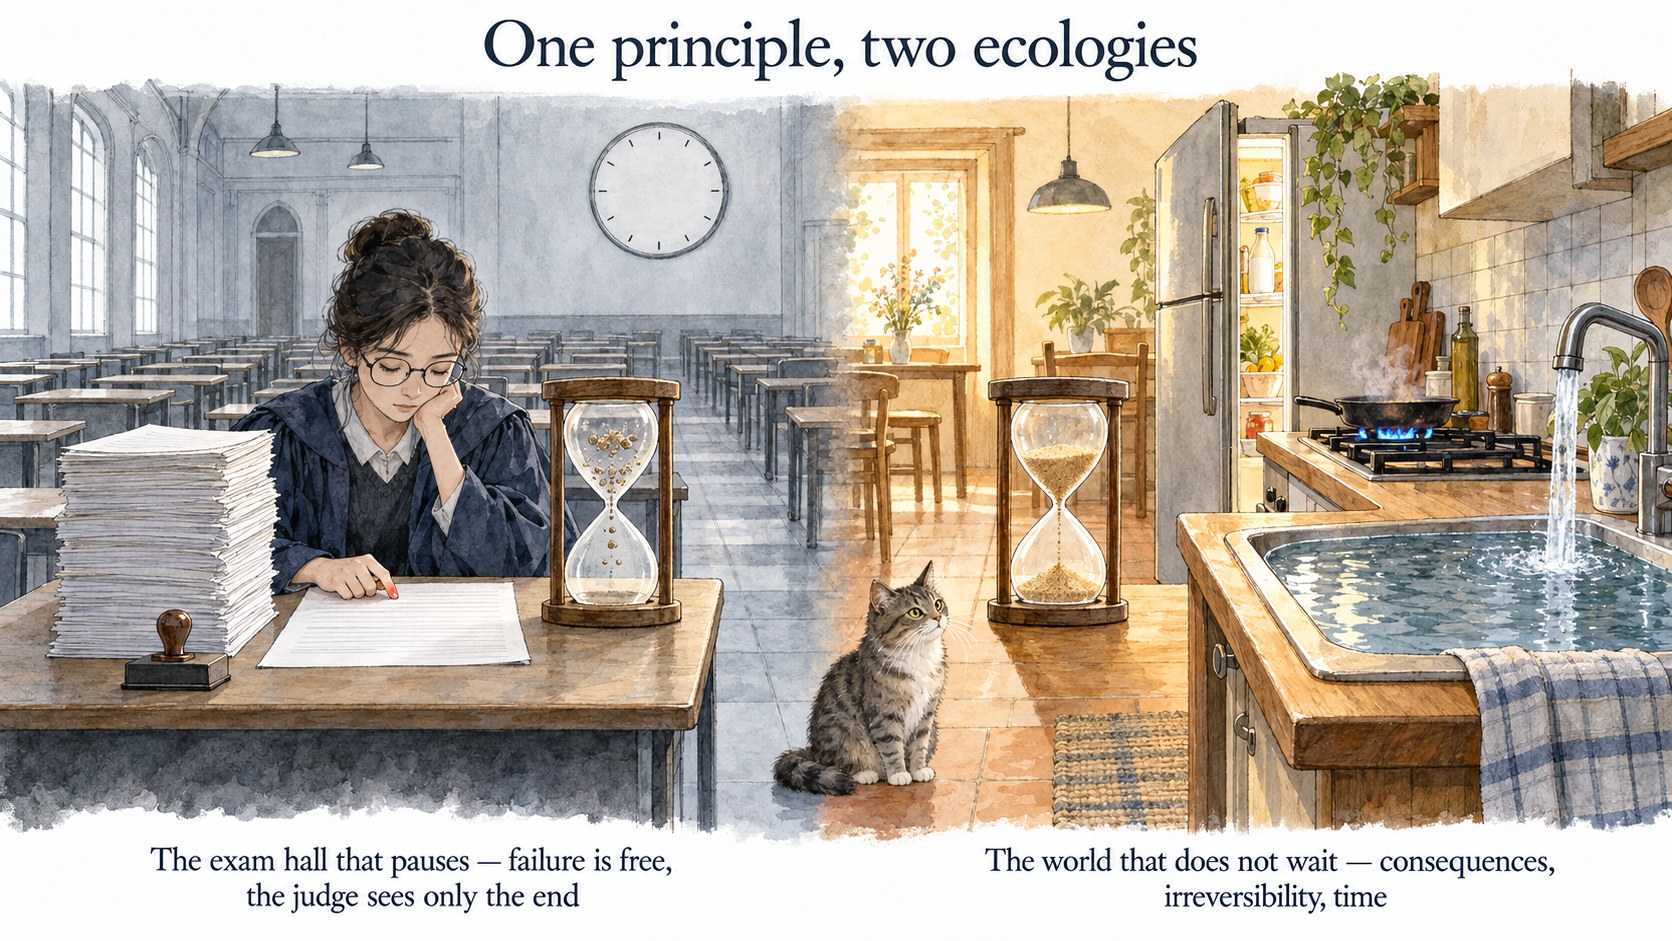
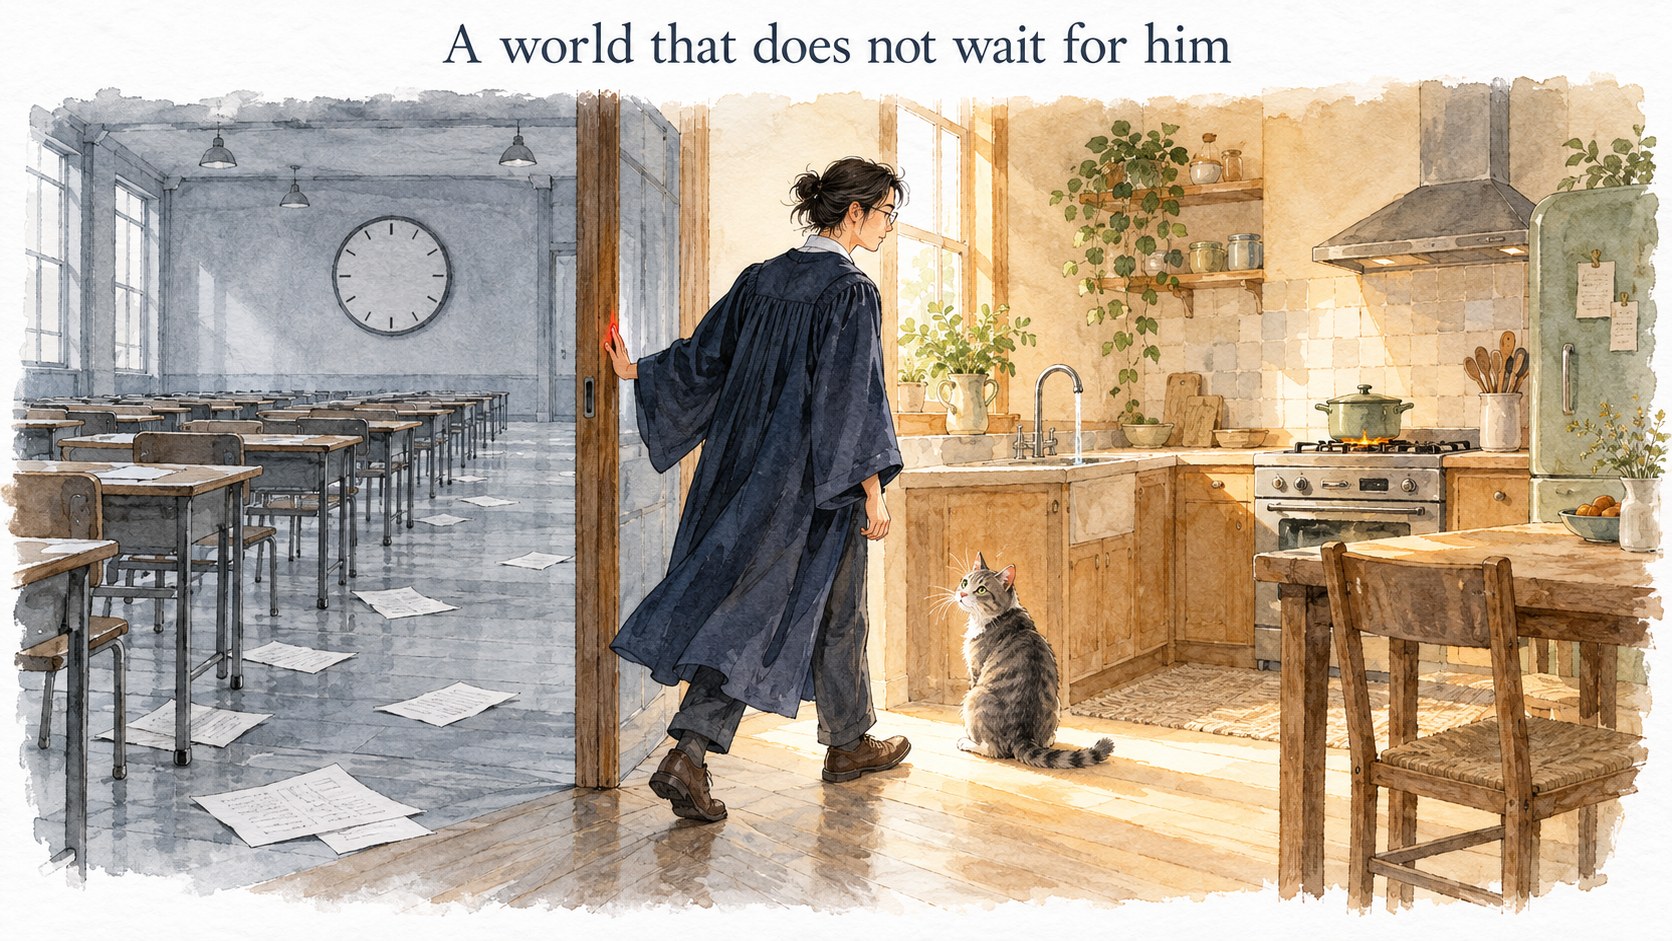
图的左边,就是 GPT-6 长大的地方。仿真器在它思考时停住;失败了可以重来,不留痕迹;每个任务都有示范可以照着改;成败由几条规则在最后一刻检查,“蛋熟了”一旦为真就一直为真,烧焦了也算熟,也没有任何一条规则要求关火。在这样的考场里,它就是最经济的解。它的失败清单,就是这个考场从来没要求过的东西的清单。图的右边,是猫长大的地方。
旁注:视觉表征也逃不出这个道理。我们在探测一批冻结的视觉表征编码了多少空间结构时看到:空间布局读得出来,但不少表征对观察的时间顺序并不敏感。“纯视觉的表征天然就是世界模型”同样不成立。世界模型既不是视觉表征的固有属性,也不是语言表征的固有属性;它出现在训练闭环要求它出现的地方。
所以,好的表征不必手工设计,要设计的是压力。手工设计表征,从边缘检测器到人工定义的状态,一直是输的那一方;手工设计压力,却恰恰是自然做过的事:重力、饥饿、捕食者、不可逆、时间。
四、压力应该长什么样
这样看,“好的表征”就不再是一个可以拿出来检查的特征向量,而是一组只能在不等人的世界里测出来的行为:记得自己改变过什么;对看不见的东西,比如视野外的布局、物体的质量和摩擦、一个机关该推还是该转,保留恰当的怀疑,并且知道做什么能消除怀疑;把“完成”当成物理问题,而不是画面问题;知道自己的身体在哪;知道时间在走。
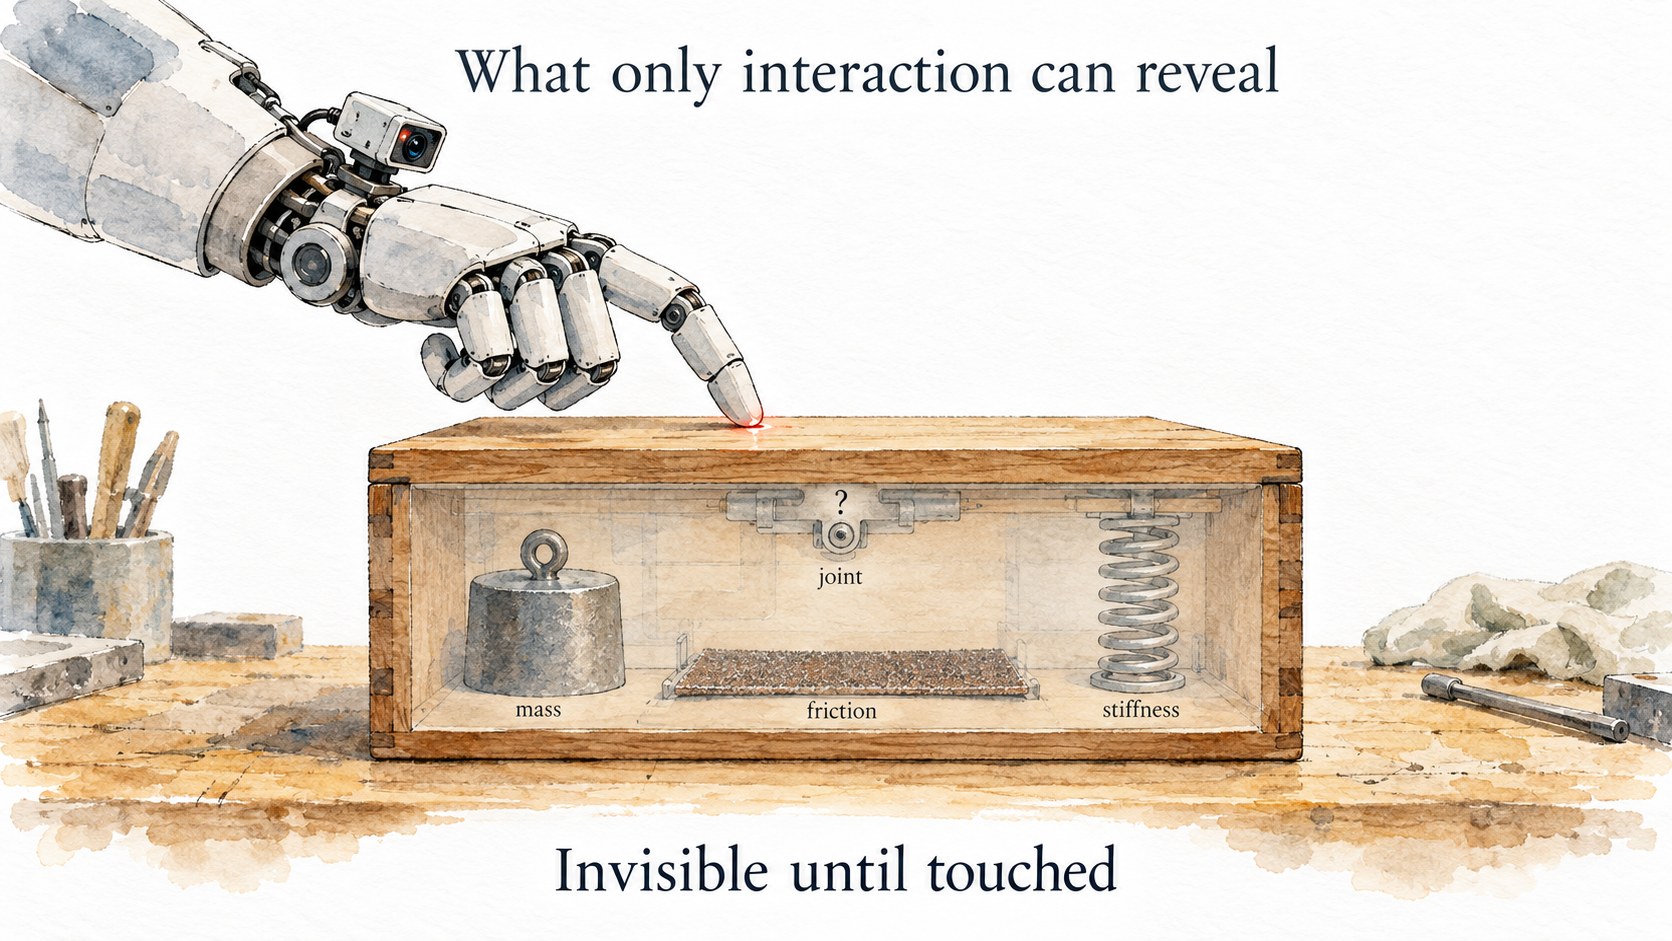
长期存在的智能体、多样的任务、部分可观测、由自己的行动产生数据,这些是从生物发展里借来的老条件。GPT-6 的失败清单把问题进一步收紧了:一个训练环境,该怎样让那些在宽松考场里可以省略的能力,变成长期成功不可绕过的条件?我想优先检验这几样:
1、 世界不等人。思考的时间算在世界的钟上,观察会过期;做成了什么,和什么时候做成,同样重要。
2、 失败有代价,有些无法挽回。不能靠多给几次机会把成功率刷上去;洒出去的水收不回来。
3、 没有示范。经验在行动中获得。看哪里、身体怎么摆、陌生的机关怎么用,都得自己去试,何况示范里本来就没有主动视觉。
4、 判官看整个过程,而不只是最后一刻。评判依据是对智能体隐藏的物理量,是蛋的中心温度,而不是“熟了”这个标签;那些没人说出口的义务,关冰箱、关水龙头、关火,和明确的指令一起算分。
什么样的训练环境,能让不形成世界模型的策略长期活不下去?这个问题现在有了具体的形状。
五、瞎子、猫和博士
回到题目里的三个角色。
瞎子没有视觉,却有一个会推回来的世界:墙在那里,桌角在那里,走错一步就撞上。他靠触觉和运动建起整间屋子的结构。他说明,压力不挑模态;信息结构对了,哪条感官通道都行。
猫没有语言,却有三个角色里最完整的物理智能。没有人给猫设计过世界模型,是缝隙、桌沿和会跑的猎物把它逼出来的。它从没读过书,也从不把自己塞进过不去的地方,因为塞错一次的代价它付过。
博士读过所有的书、看过所有的视频,也已经能把不少知识带进真实世界。GPT-6 就是这个博士。他比我预想的强得多:知道冰箱门怎么开,知道蛋会糊,甚至会把相机挪到看得见的地方。可他把自己卡在冰箱门和料理台之间,把水龙头推了又推,让蛋在锅里焦掉。不是因为他笨,而是因为他一辈子都待在一间会暂停、可以无限重来、只看最终答案的考场里,对着标准范例模仿;他正是那间考场的最优解。
这些年,这个领域把很大一部分力气花在了学生身上:更大的模型,更好的表征,更多的书和视频。GPT-6 展示了这条路已经走了多远,也让下一段路的问题更清楚了。只要考场仍然允许世界暂停、失败重来,并把过程压缩成一次终态检查,榜单上的进步和厨房里的失败,就仍然可以并排无限延续下去。
剩下的杠杆不在学生身上,在考场上。让思考占用真实的时间,让行动留下必须处理的后果,让那些没有写进题目的责任也进入评分。再把这些要求带进训练,检验它们能否逼出更可靠的能力。下一步,该让模型在一个不等它、也不会替它抹去后果的世界里,学会可靠地行动。
注:七条能力的出处
这七条不是现成的分类,是本文自己的归纳;但每一条都对应一块既有的研究:
1、 对象性:Spelke & Kinzler (2007) 核心知识中的客体系统;Baillargeon 的违背预期实验;IntPhys 评测(Riochet et al.)。
2、 直觉物理:Battaglia, Hamrick & Tenenbaum (2013);Kubricht, Holyoak & Lu (2017) 的综述;Physion 等评测。
3、 身体相关的可供性:Gibson (1979);Warren (1984) 的台阶实验;Adolph 关于婴儿运动发展的系列研究;身体图式见 Head & Holmes (1911)、Iriki et al. (1996)。
4、 感知—行动因果性:O’Regan & Noë (2001) 的 sensorimotor contingency;Held & Hein (1963);Kirsh & Maglio (1994) 的 epistemic action;Gopnik 等的因果学习;Stahl & Feigenson (2015)。
5、 主动感知:Bajcsy (1988)、Aloimonos et al. (1988)、Ballard (1991),以及 Bajcsy, Aloimonos & Tsotsos (2018);Yarbus (1967);Hayhoe & Ballard (2005)。
6、 对整个世界的持续状态:POMDP 的信念状态(Kaelbling, Littman & Cassandra 1998);situation awareness(Endsley 1995);认知地图(Tolman 1948);自运动中的空间更新(Wang & Spelke 2000)。
7、 时间:Lee (1976) 的 tau 与时间到接触;von Hofsten (1980) 婴儿的前瞻性抓取;anytime 算法(Dean & Boddy 1988);有限理性(Russell & Wefald 1991);Brooks (1991)。
前五条的筛选标准,前语言出现、跨物种、与生存直接相关、能从感知—行动经验中获得,沿用 Spelke 对核心知识的界定。现有的直觉物理分类大多只覆盖前两条,把后三条与之并列是本文的取舍;六、七两条来自 AI 和生态心理学,而非发展心理学。
参考
文中关于 GPT-6 的现象来自:
- Has GPT-6-Astra Achieved Embodied Intelligence?
- Large Multimodal Models for Direct Robot Control: GPT-6 as a Beginning
讨论
0 条评论登录后即可参与讨论、向作者提问
登录 / 注册