要让机器人真正“动手”,光有理解还不够:它既要看懂世界的物理与因果,还要把这些理解转化成可执行的动作。
但今天的世界–动作模型(World-Action Model,WAM)大多是“单体式”的:生成主干、视觉表示、网络架构、信息流、推理过程与训练数据全部耦合在一起,以至于研究者很难回答一个基本问题——到底哪些设计选择真正重要,又为什么重要?
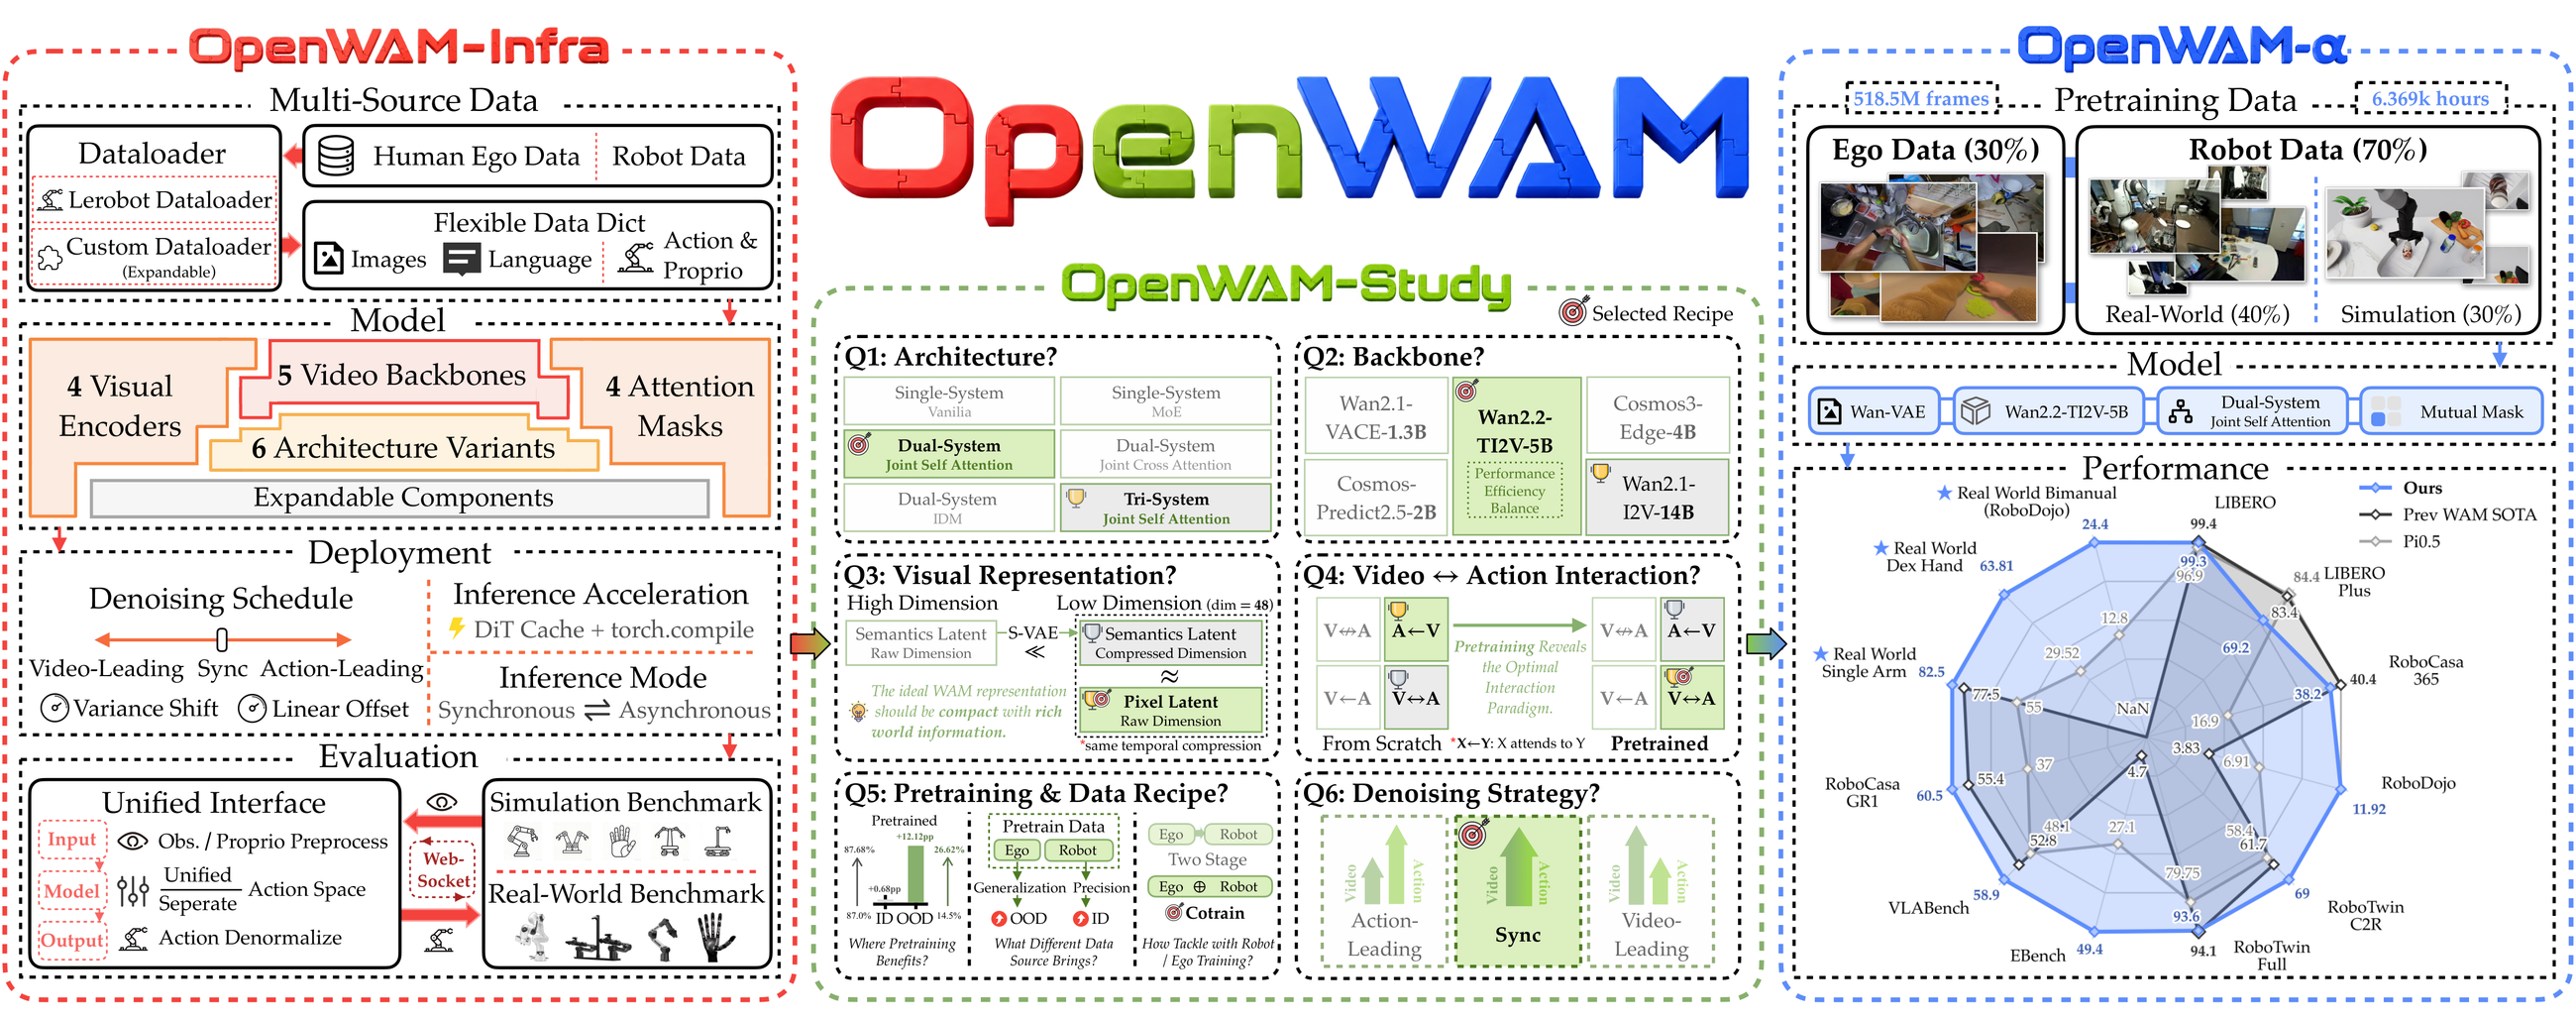
来自新加坡国立大学、北京大学等团队推出 OpenWAM,一个开放的研究全栈:它把世界–动作预训练变成一套受控的实验方案,让“哪些设计有效”这件事第一次可以被系统地验证。
论文:OpenWAM: An Open, Modular Exploration Towards Systematic World-Action Model Pretraining
链接:https://arxiv.org/abs/2609.07398
项目主页:https://openwam-official.github.io/
代码:https://github.com/OpenWAM-Official/OpenWAM
模型与数据:https://huggingface.co/OpenWAM
OpenWAM 由三部分构成:
🧱 OpenWAM-Infra:把 WAM 的设计空间分解为可组合模块,并提供统一的训练、推理、部署与评估基础设施,覆盖 8 个仿真基准。

🔬 OpenWAM-Study:通过受控实验回答三个问题——应该继承哪些上游知识、世界学习与动作学习如何相互作用、二者的协同效应如何扩展;并进一步提炼出三条设计原则:上游知识通过足够强的生成主干与紧凑且信息丰富的潜空间迁移;世界–动作协同需要专门的动作容量、显式的“世界到动作”信息流与同步联合去噪;具身预训练主要提升域外泛化,第一人称人类数据与机器人数据的单阶段联合训练能同时兼顾世界覆盖度与动作落地。
🚀 OpenWAM-α:基于上述原则构建的开源 WAM,在约 6,400 小时(5.185 亿帧)第一人称人类与机器人数据上完成预训练。
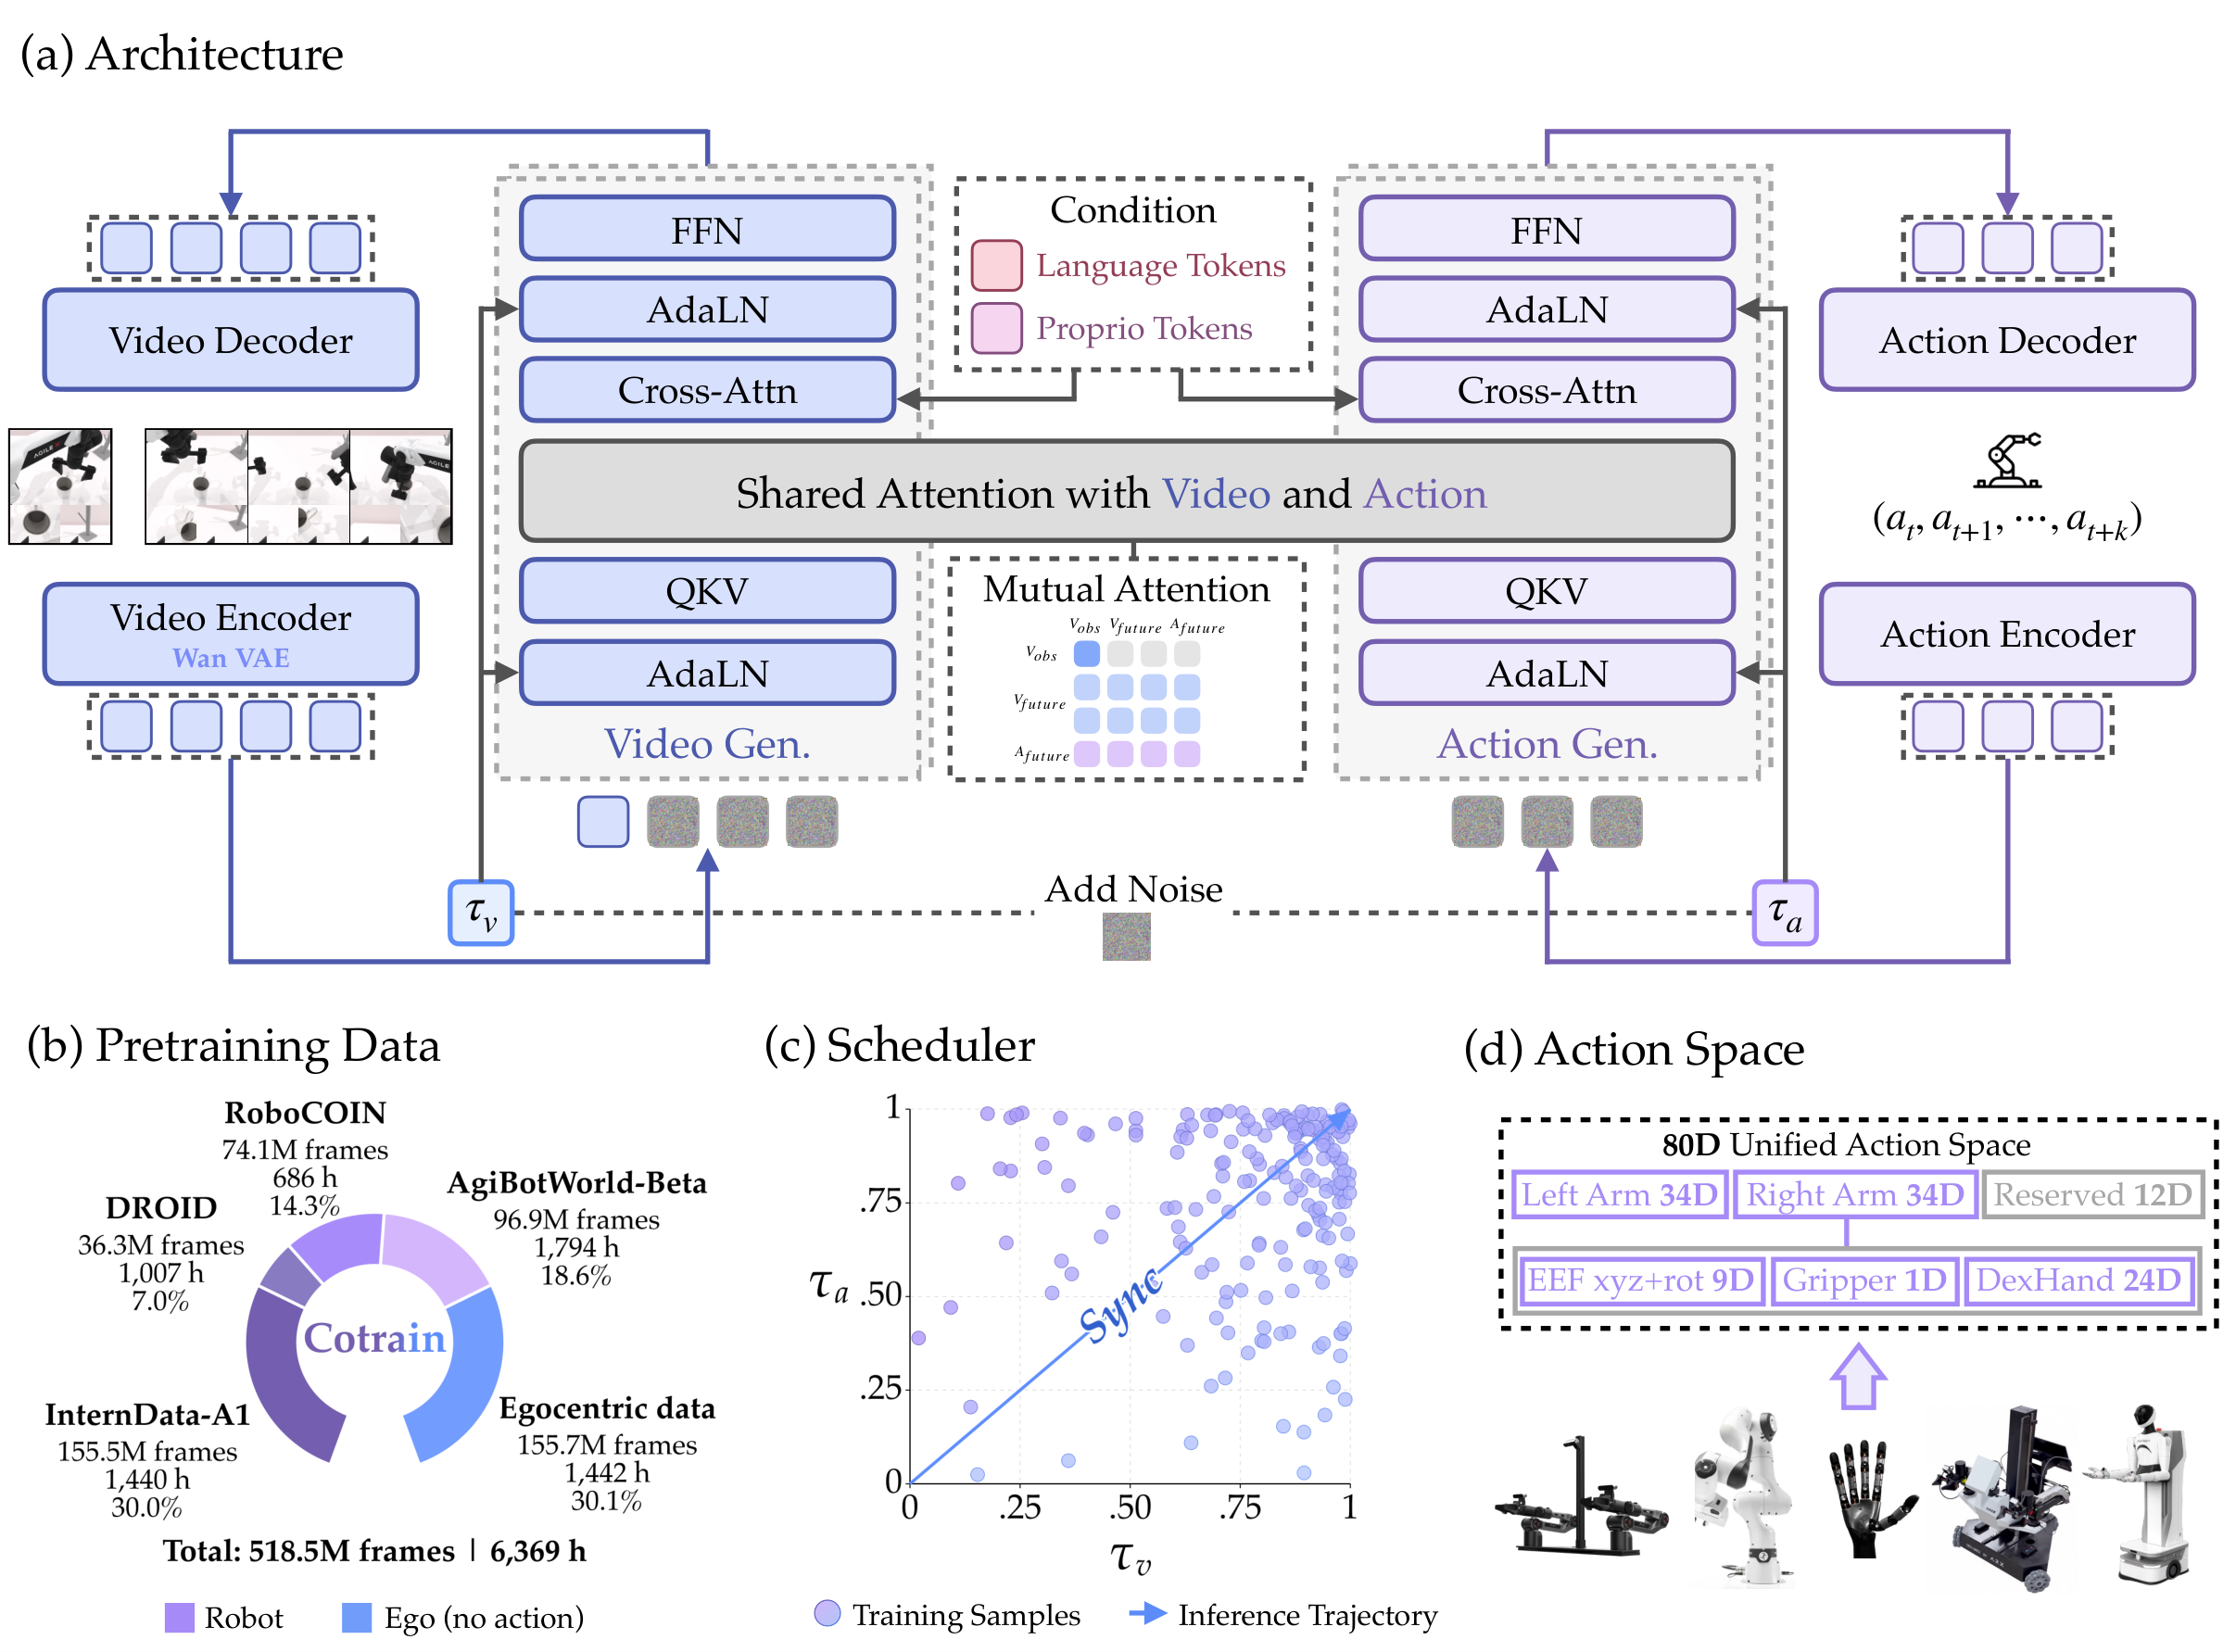
效果如何?
- 在跨越 5 种具身形态的 8 个仿真基准中名列前茅,移动双臂基准 EBench 上达到 SOTA
- 在真实世界双臂 RoboDojo-Real 排行榜上位列第一,把 pi0.5 的成功率翻倍
- 在单臂与灵巧手真实机器人上,持续优于代表性的 WAM 与 VLA 基线
从仿真到真机,OpenWAM-α 都在同一套评测协议下给出了可复现的答案;而这套技术栈的基础设施、评测协议、预训练模型与数据配方现已全部开源。
10月14日(周三)晚8点,青稞Talk 第159期,青稞社区邀请到OpenWAM 作者、新加坡国立大学(NUS)博士生王昱然,直播分享《OpenWAM:面向世界–动作模型的开源研究全栈与基座模型》
分享内容
OpenWAM:面向世界–动作模型的开源研究全栈与基座模型
1、从世界知识到机器人动作,断层在哪?
2、OpenWAM-Infra:统一训练、推理、部署与评测
3、OpenWAM-Study:受控实验提炼设计原则
4、OpenWAM-α:6400 小时数据与真机泛化
5、AMA(Ask Me Anything)环节
青稞介绍
王昱然,新加坡国立大学(NUS)博士生,师从邵林教授,硕士就读于北京大学,师从董豪教授。主要研究方向聚焦 Robotic Manipulation,研究成果涉及柔性物体仿真、灵巧手操作、具身基座模型等,相关工作发表在 CVPR、NeurIPS、ICRA、ECCV、RSS 等会议,曾获 NeurIPS Spotlight、IROS Workshop Best Paper 等。
直播时间
10月14日(周三)20:00 - 21:00