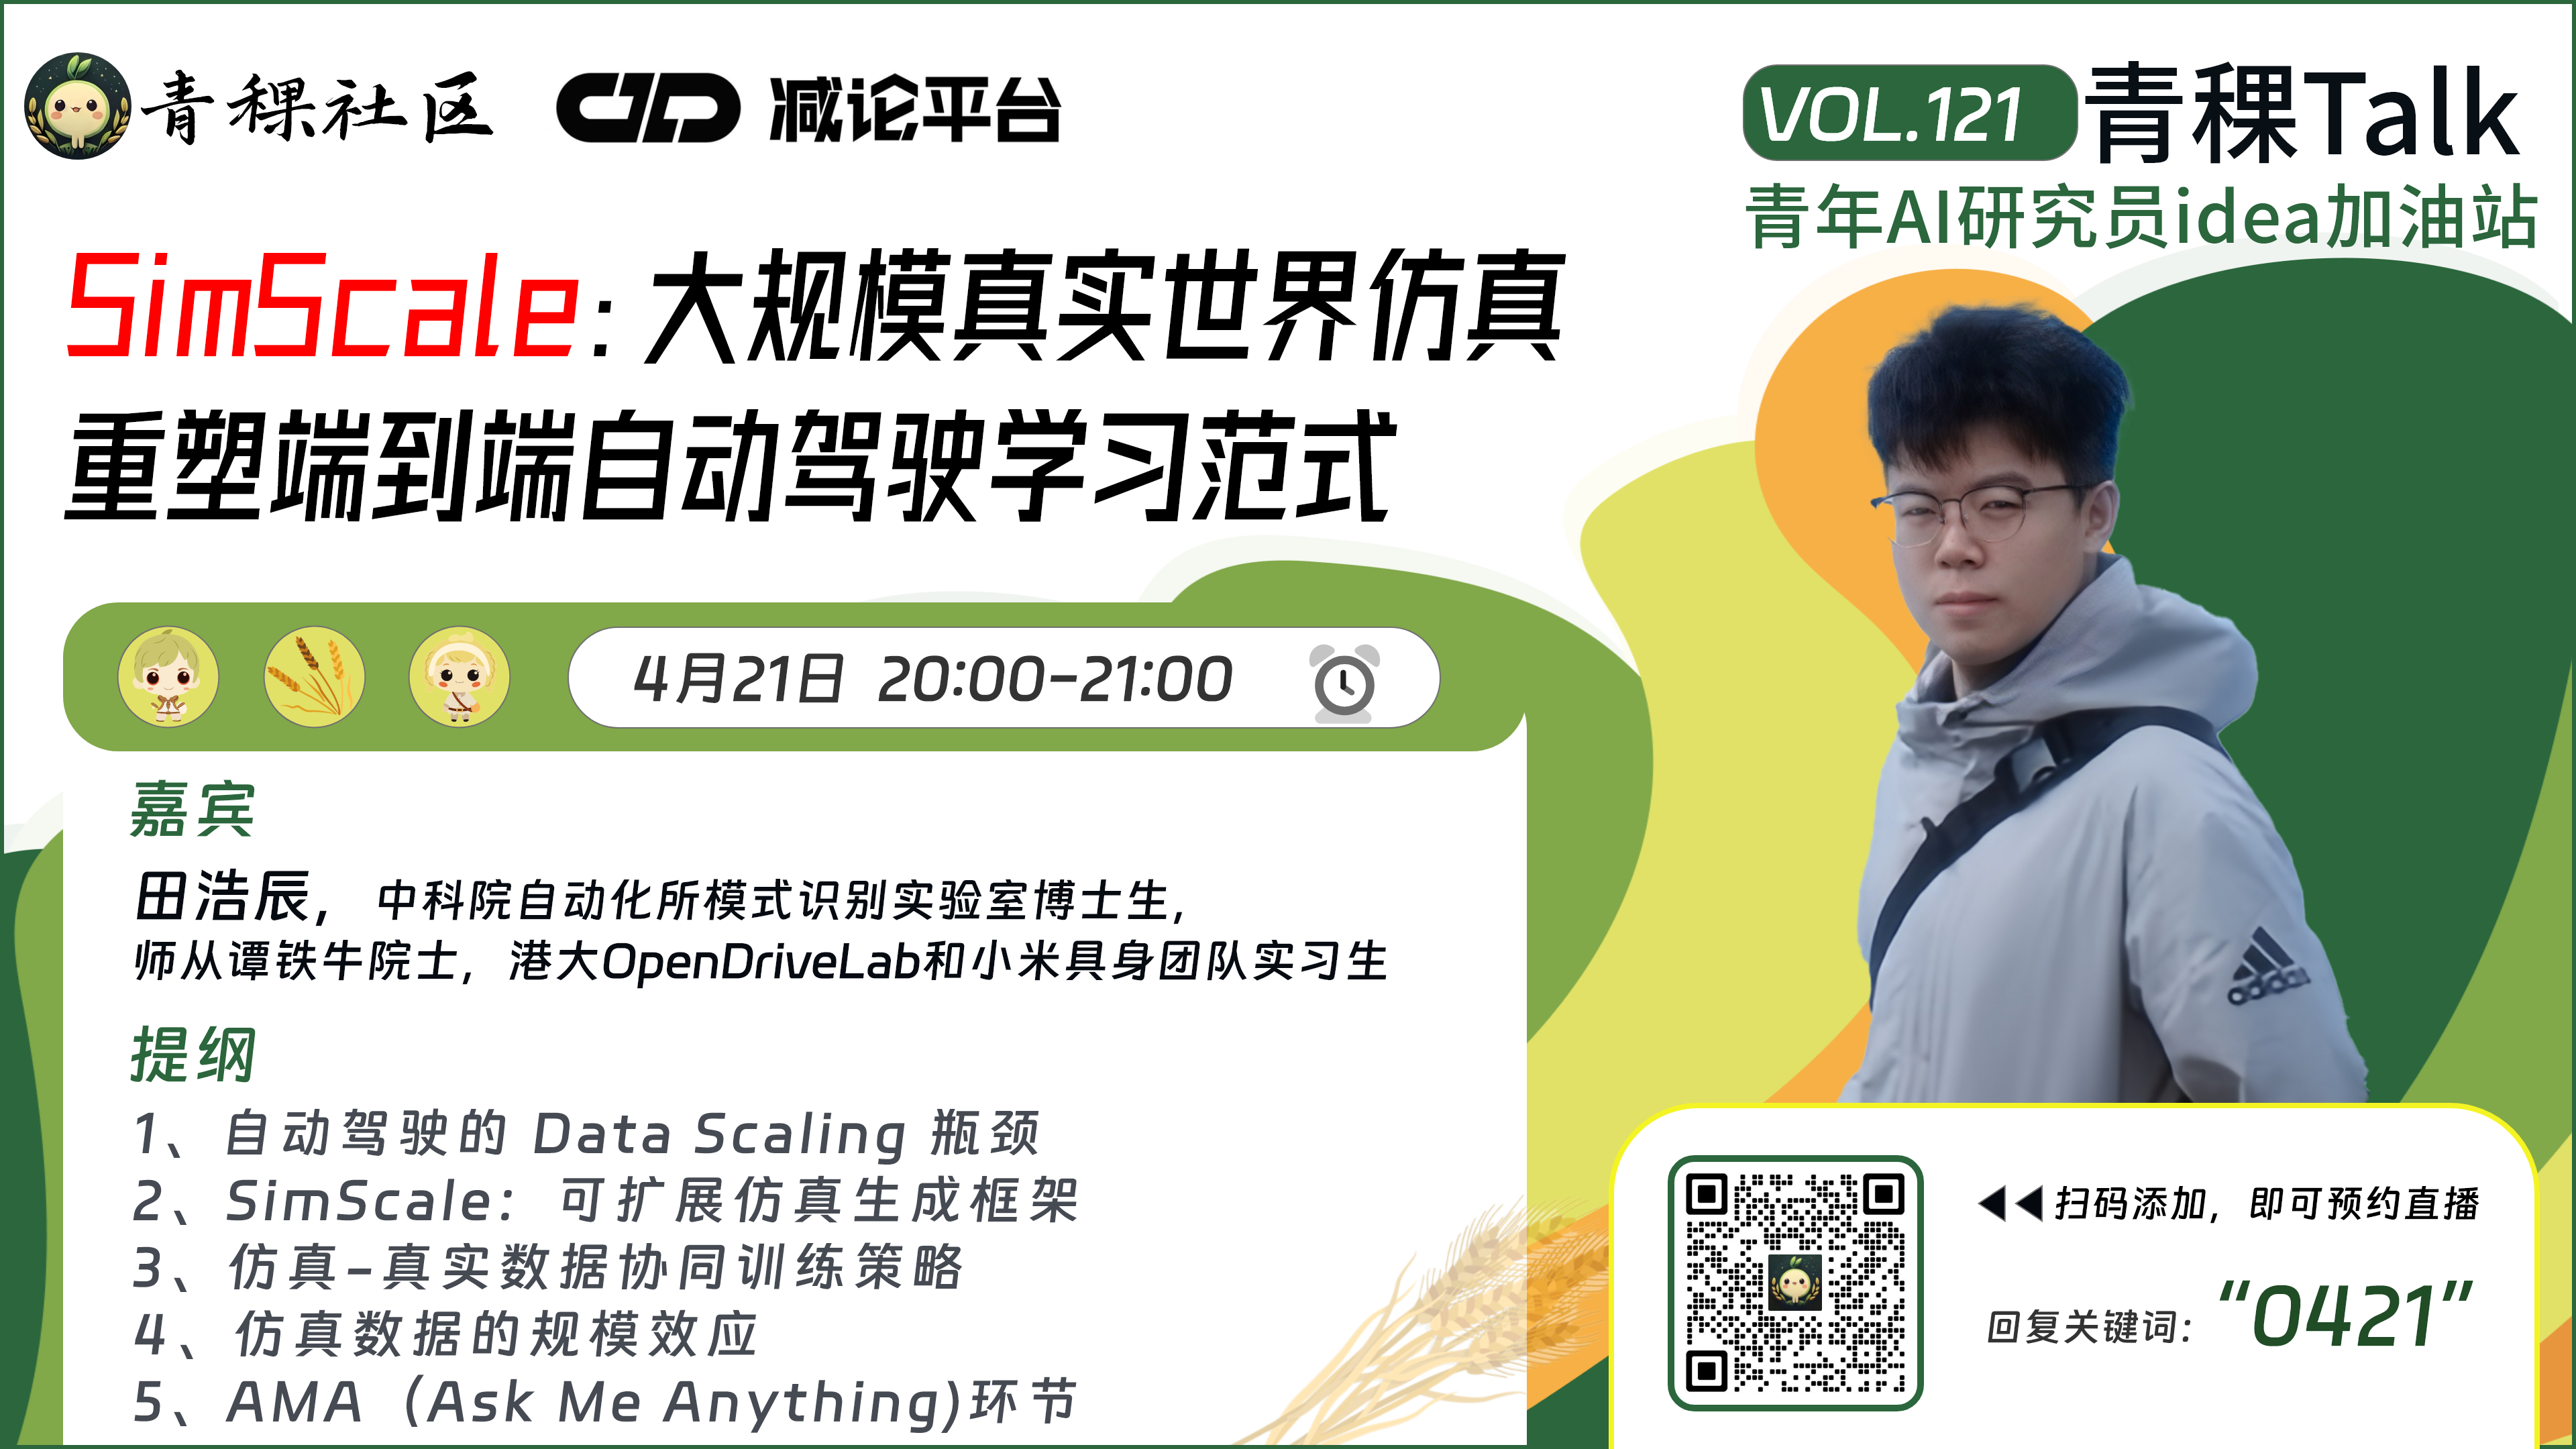
青稞Talk SimScale | CVPR 26 Oral 全面开源 | 真实世界仿真重塑端到端自动驾驶学习范式 大模型因 Data Scaling 屡创新高,但在自动驾驶却失灵了——现实世界难以提供足够的关键与长尾场景,采集到的大多是价值有限的常态片段,导致数据越多、提升越难。 因此,自动驾驶的瓶颈不在规模,而在缺乏能系统生成关键场景并支撑大规模训练的新路径。 为此,来自香港大学OpenDriveLab、中科