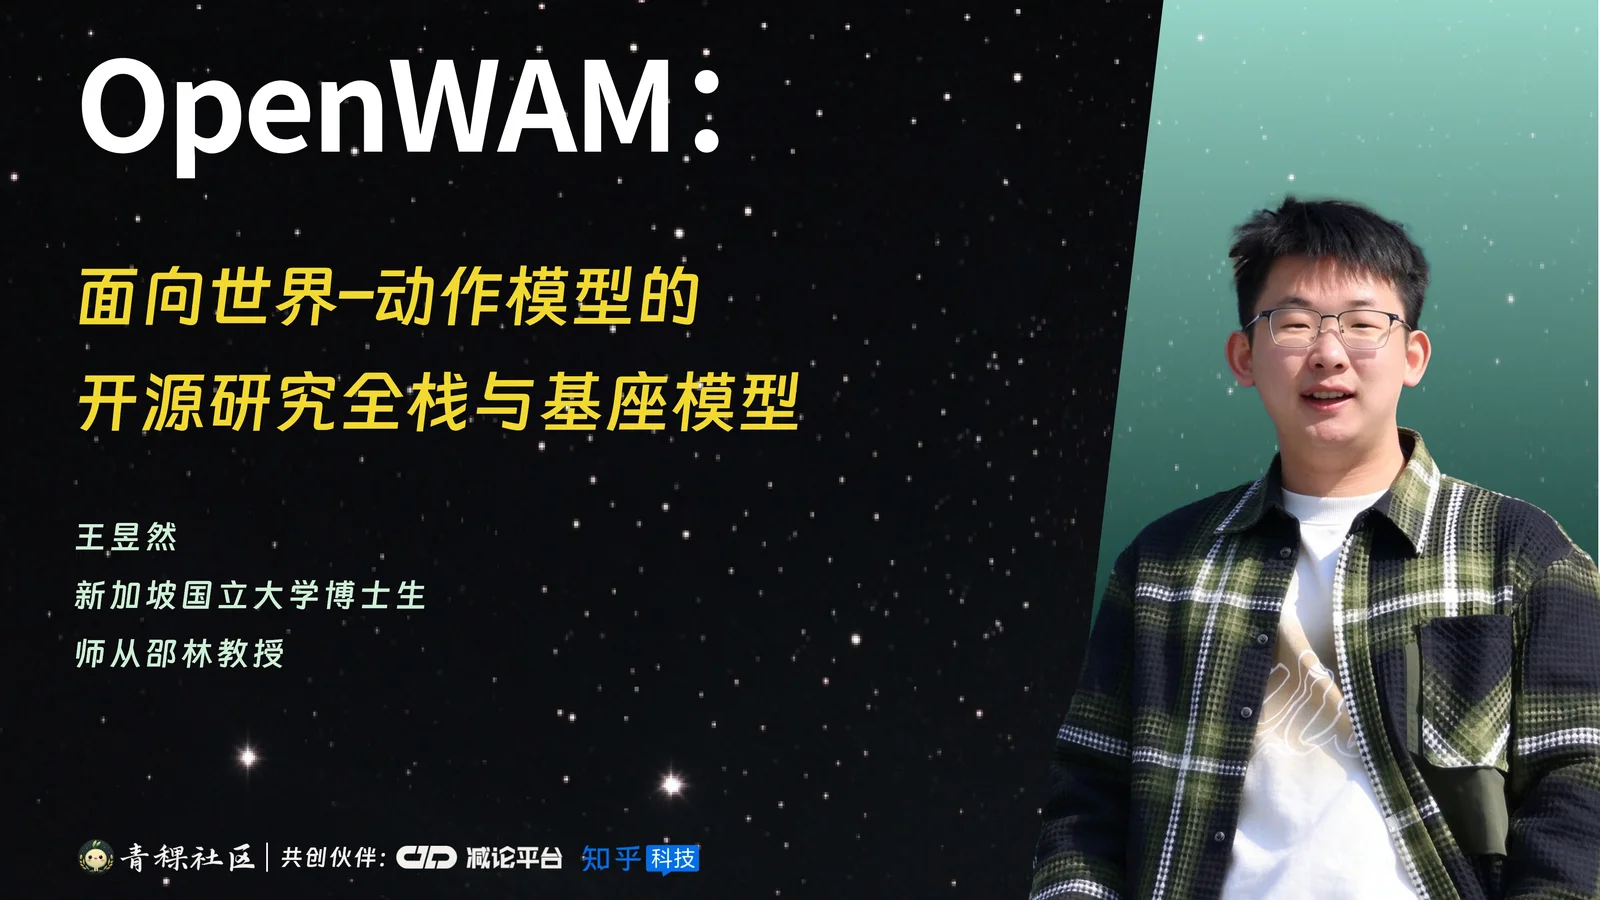
师从邵林教授,硕士就读于北京大学,师从董豪教授。主要研究方向聚焦 Robotic Manipulation,研究成果涉及柔性物体仿真、灵巧手操作、具身基座模型等,相关工作发表在 CVPR、NeurIPS、ICRA、ECCV、RSS 等会议,曾获 NeurIPS Spotlight、IROS Workshop Best Paper 等。
研究动态最后更新: 2026-10-24
打开微信扫一扫,即可观看
最近搜索
热门标签
输入关键词开始搜索
没有完全匹配「」的文章
没有找到「」相关的文章
试试更短的关键词,或点下面的标签