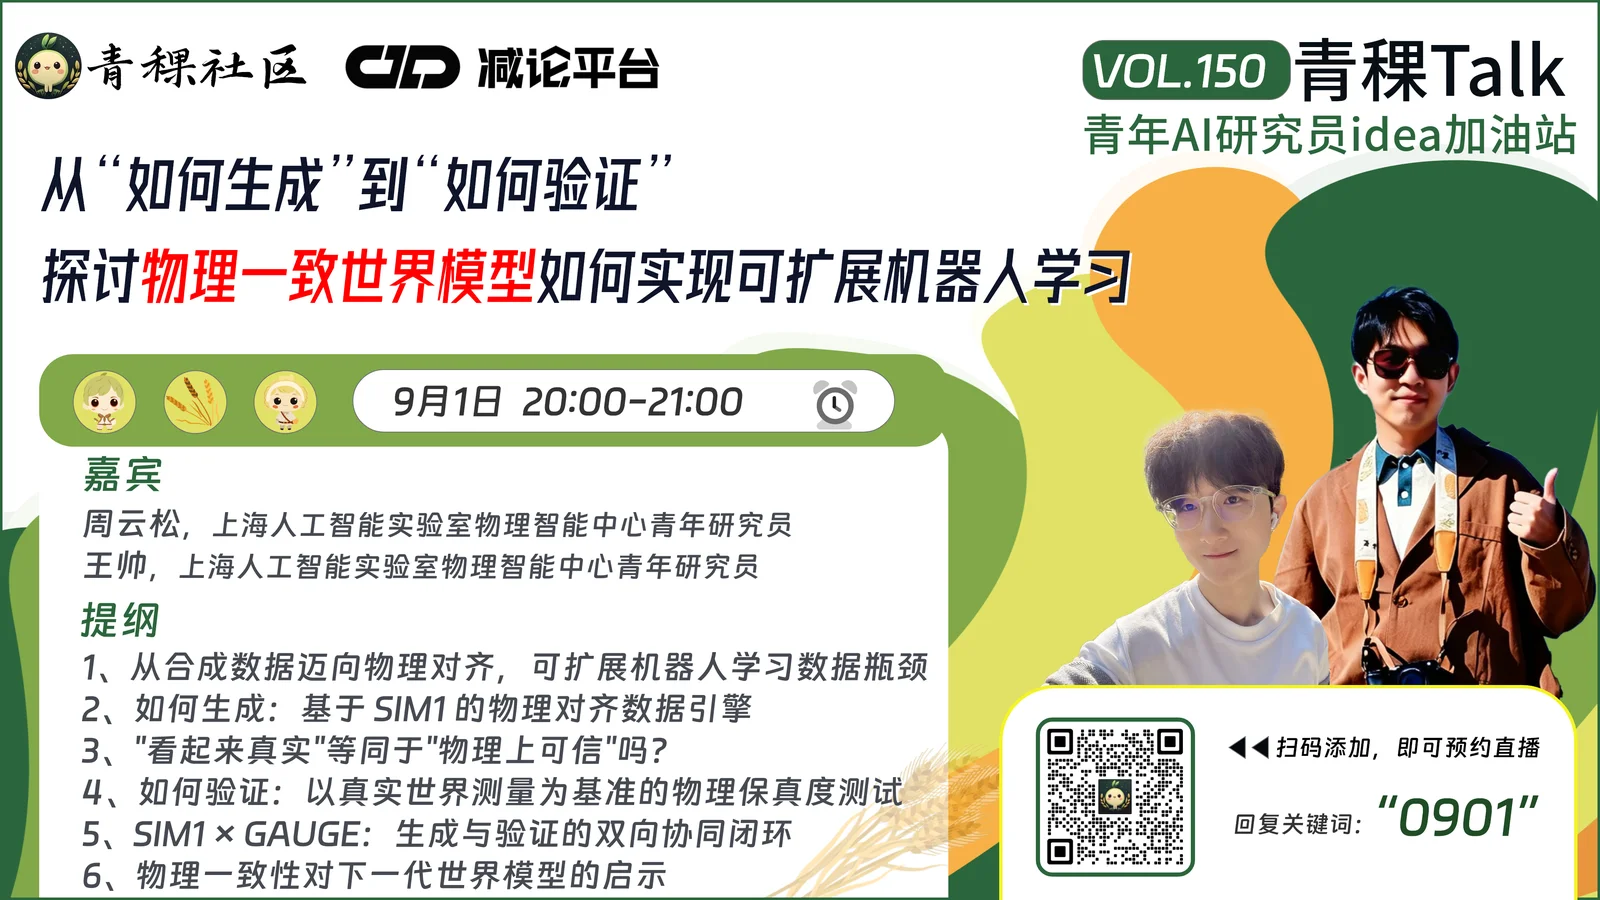
研究聚焦高性能物理仿真、视触觉感知与机器人强化学习,探索以高保真接触建模和大规模并行计算,推动具身智能系统在接触密集型操作任务中的高效学习与可靠仿真到现实迁移。
研究动态最后更新: 2026-10-24
打开微信扫一扫,即可观看
最近搜索
热门标签
输入关键词开始搜索
没有完全匹配「」的文章
没有找到「」相关的文章
试试更短的关键词,或点下面的标签